低空经济与具身智能加速演进,行业亟需既懂开源鸿蒙应用开发、机器视觉算法、飞控导航、机器人运动学,又懂多设备联动与端侧智能落地的复合型人才。
拓维信息旗下开鸿智谷以“开源鸿蒙+ROS”双生态深度融合为底座,推出在鸿四足机器狗及无人机开发套装,配合在鸿OS全场景系列开发实验箱作为边缘计算中枢与协同控制节点,构建“实验箱调度中枢 — 无人机空中巡航识别 — 机器狗地面巡检”一体化实训系统,让学习者在真实、连贯、可二次开发的场景中,综合掌握开源鸿蒙应用开发、端侧智能、机器视觉、飞控导航与机器人运动学等核心能力。
 破局:从单点实验到系统级综合实训
以往无人机、机器狗、嵌入式开发、视觉识别等方向多按课程模块分别展开,学生能够深入局部技术,但跨模块整合的机会相对有限,对产业中“感知 — 决策 — 执行”完整闭环的系统性理解还需进一步加强。方案以分布式软总线技术把实验箱、无人机、机器狗连成系统:贯通开源鸿蒙应用开发、机器视觉、飞控导航、运动学与物联网,支撑跨学科PBL与产教融合;对接低空经济、具身智能等产业方向;配套实验用书、课件、视频与源码,助力课程顺利开设与院校高效落地。
架构:一中枢、两节点、一闭环
控制中枢——在鸿OS全场景系列开发实验箱,集调度、算力、教学应用于一身,可本地运行大模型并承载分布式协同与多传感器实训,是空地协同的"大脑"。借助软总线实现跨设备一键组网与跨屏流转,支持无人机协同与视频流转等分布式教学场景。
空中节点——开源鸿蒙教学编程无人机,支持自主巡航、悬停与返航,配备机载视觉模组。无人机可按预设航线自主巡航,识别地面目标与障碍物,画面经分布式能力流转至实验箱大屏,供分析决策。
地面节点——开源鸿蒙四足机器狗,采用在鸿四足机器狗套件,深度集成开源鸿蒙与ROS机器人操作系统,搭载仿生四足平台与机载视觉感知能力,支持AI语音交互,可与多设备联动。套件具备13个自由度仿生结构、四种典型步态,可完成逆运动学验证、步态规划、关节协同控制与具身交互,承接识别结果抵达现场完成地面定点巡检与互动作业。
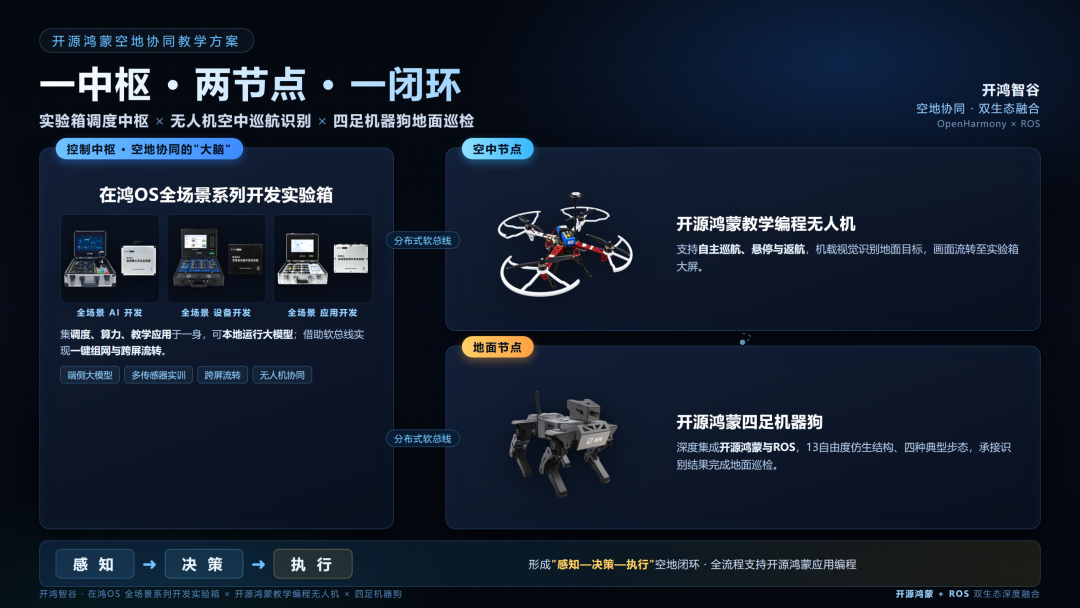
由此形成“感知 — 决策 — 执行”的空地闭环,全流程支持开源鸿蒙应用编程与二次开发。
能力:三层递进,让算法在真实任务中看得见
套件定位为教学教具与鸿蒙生态开发载体,将工业级四足机器人核心技术栈下沉教学场景。系统层实现开源鸿蒙与ROS融合,同一台设备可同时开展运动学算法验证与鸿蒙应用开发。
运动控制层:学习者在实验箱控制界面点击按钮,观察应用指令下发、控制系统解析、运动算法驱动机器狗动作的全过程,跑通真实算法而非预设轨迹。
交互控制层:在开源鸿蒙应用开发环境中完成语音交互实验,掌握AI语音模块调用与调试方法。
多设备联动层:套件配合实验箱,完成机器狗与传感器联动控制实验,并接入无人机空中识别结果,完成“空中普查 — 地面复核”任务。
实训教材覆盖图形化编程、运动学、机器视觉与语音控制等典型模块。
 亮点:六大亮点,让空地协同走进课堂
中枢组网,调度即教学:实验箱作为控制中枢,软总线实现跨设备一键组网与跨屏流转。
空中巡航,识别回传:无人机按预设航线自主巡航,机载视觉实时发现地面目标与障碍物,画面回传实验箱大屏。
地面联动,巡检执行:机器狗接收识别结果后抵达现场,完成定点巡检与互动作业,验证“空地闭环”贯通。
端侧推理,本地闭环:大模型本地推理,支持视觉、语音与智能体联合作业,隐私可控、响应及时。
开放可改,验证走向创新:学生可在开源鸿蒙生态与ROS中修改算法、航线与步态。
开箱即练,软硬一体:整合调度、算力、传感与执行单元,减少环境搭建与部署负担。
支撑:把产业真实需求带进课堂
方案面向工业巡检、智慧交通、智慧农业、智慧园区、安防、物流仓储、低空经济等场景,以“空中普查 — 地面复核”流程承载教学;课程覆盖机器人工程、人工智能、物联网工程等专业,配套体系化案例与课时资源及实验用书、课件、视频与源码。已贯通理论学习、技能认证、竞赛实战到生态就业全链路,契合电力、石化、消防等行业的人才刚需。
开源鸿蒙空地协同教学场景人才培养解决方案,以实验箱为控制中枢、无人机为空中节点、四足机器狗为地面节点,把端侧智能、机器视觉、飞控导航与机器人运动学融入同一连贯任务,培养系统级复合型人才。